
PROYECTO 02 · WOKWI · INICIAL · 40–60 MIN
Diseñá una pequeña compuerta: una perilla controla la posición de un servo entre 30° y 150°. Practicá una entrada analógica y una salida de control antes de construir el mecanismo.
Materiales y objetivo
- 1 Arduino Uno y cable USB, necesarios para el montaje físico, no incluidos en esta selección.
- 1 potenciómetro de 1 kΩ; verificá su curva y terminales para el montaje real.
- 1 microservo posicional; el MG90S del catálogo es una opción para evaluar en el montaje real.
- 1 protoboard y cables compatibles con los conectores de cada pieza.
- Para el montaje físico: fuente regulada para el servo con tensión y corriente adecuadas a su ficha, más conexiones de alimentación; se consigue por separado.
El servo genérico de Wokwi representa el funcionamiento de control; no certifica consumo, fuerza, recorrido ni dimensiones del MG90S real.
1. Creá la simulación
Entrá en Wokwi, elegí un proyecto nuevo Arduino Uno y agregá un Potentiometer y un Servo con el botón de componentes. Detené la simulación antes de modificar cables.
2. Conectá los componentes virtuales
| Componente / terminal | Arduino Uno virtual |
|---|---|
| Potenciómetro VCC | 5V |
| Potenciómetro GND | GND |
| Potenciómetro SIG | A0 |
| Servo PWM | D9 |
| Servo V+ | 5V, sólo en este montaje virtual |
| Servo GND | GND |
En la pieza real el cursor del potenciómetro es el terminal de señal: verificá su pinout, sin trasladar a ciegas la disposición gráfica del simulador.
3. Cargá el programa
Reemplazá sketch.ino por el código siguiente. Si el editor pide la biblioteca, agregá Servo desde su administrador de bibliotecas.
#include <Servo.h>
Servo compuerta;
void setup() {
  compuerta.attach(9);
  compuerta.write(90);
  Serial.begin(9600);
}
void loop() {
  int lectura = analogRead(A0);
  int angulo = map(lectura, 0, 1023, 30, 150);
  compuerta.write(angulo);
  Serial.println(angulo);
  delay(20);
}
4. Probá tres posiciones
- Iniciá la simulación y mové la perilla al mínimo: esperá cerca de 30°.
- Ubicala en el centro: esperá aproximadamente 90°.
- Llevala al máximo: esperá 150°. Compará la posición con los valores del monitor serie a 9600 baudios.
El programa traduce una lectura entre 0 y 1023 a un ángulo entre 30 y 150. El límite es una decisión del proyecto para alejarse de los extremos; no garantiza que una mecánica real no choque.
Si no funciona
- Ángulo fijo: revisá SIG → A0 y la alimentación del potenciómetro.
- Servo inmóvil: comprobá PWM → D9, V+ y GND.
- Error Servo.h: agregá la biblioteca Servo y volvé a compilar.
- El movimiento es inverso al deseado: intercambiá 30 y 150 en map() y repetí la prueba.
5. Construcción física: alimentación separada
Para el MG90S real, usá una fuente regulada que cumpla la tensión y el consumo exigidos por su ficha, incluidos picos y bloqueo. No alimentes el motor desde un pin digital ni asumas que el USB o el pin 5V de la placa soportan su demanda. Uní GND de la fuente del servo con GND de Arduino; llevá el positivo de la fuente sólo al positivo del servo, y D9 sólo a su señal. No unas el positivo externo con 5V de Arduino en este montaje. Revisá polaridad y conectores con todo desconectado.
Probá primero sin carga y sin la compuerta montada. Ajustá límites según el mecanismo real, evitá puntos de pellizco y cortá la alimentación si vibra, se atasca o calienta. No fuerces el eje ni prometas una fuerza de elevación sin medirla.
Componentes para tu prototipo
Alternativa disponible: potenciómetro de 1 kΩ en lugar del de 5 kΩ inicial. Con sus extremos entre 5 V y GND, el cursor sigue entregando una tensión ajustable a A0; no hace falta cambiar el código. A 5 V circulan aproximadamente 5 mA por la pista y se disipan 25 mW nominales, por debajo de los 500 mW publicados para este producto. La ficha no especifica curva lineal: si es logarítmica, la posición puede variar de forma no uniforme al girar. Wokwi usa un modelo lineal y no representa esa diferencia.
El producto tiene terminales para soldar: prepará un adaptador o cables soldados y aislados con ayuda adecuada; los cables de protoboard pueden no conectarse directamente. No soldar con alimentación conectada. Verificá con un multímetro los extremos y el cursor antes de conectar.
Revisá disponibilidad, variante y conectores en cada ficha. La placa, el cable USB, la fuente y la estructura se consiguen por separado: no es un kit completo. Los cables macho–macho sirven para protoboard; el conector del servo puede necesitar una adaptación adecuada.
-
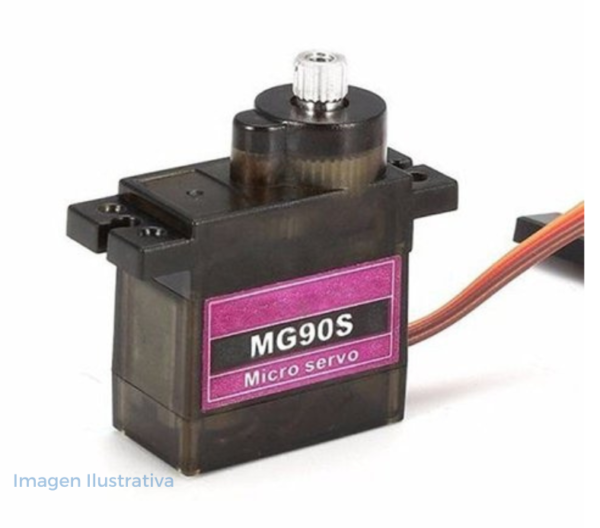
Servo Motor MG90S 180°
Dale movimiento a tu proyecto
$ 8.300,01 Agregar al carrito -
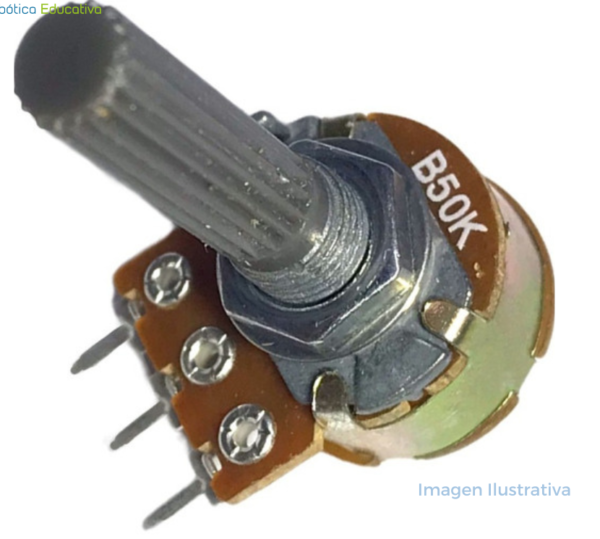
Potenciómetro 1K
Descubrí cómo funciona un circuito
$ 3.000,01 Agregar al carrito -
Protoboard 830 Puntos
Probá antes del montaje final
$ 5.091,63 Agregar al carrito -
Cable Dupont M-M Cortos x10 unidades
Probá antes del montaje final
$ 6.000,00 Agregar al carrito
Desafío para el aula
Invertí el movimiento por programa y compará resultados. Después dibujá una compuerta de cartón y marcá sus topes antes de montar el servo. ¿Por qué una simulación de posición no permite conocer la corriente real?
Referencias: servo de Wokwi, potenciómetro de Wokwi y biblioteca Servo. Proyecto didáctico original de BOT. Podés simular sin comprar.
Prepará los materiales de esta guía
Sumá una unidad de venta de cada producto disponible de la selección: un paquete cuando se vende por paquete. Si ya tenés esa cantidad en el carrito, no se duplica. Los productos no comprables se omiten y se informan en el carrito. Placa, USB y otros materiales indicados por separado no están incluidos.
Podés revisar cantidades y total antes de finalizar la compra. Este botón no realiza el pago.